Zapojení čtyřvodičového krokového motoru vyžaduje přesné propojení vodičů a správný výběr řídicího driveru, který umožní efektivní ovládání. Bipolární krokový motor se čtyřmi vodiči je ideální pro projekty s Arduinem, kde mikrokrokování zajišťuje plynulý a přesný pohyb. Správné zapojení a nastavení výrazně ovlivní výkon a životnost motoru.
🔍 Nejdůležitější fakta
- Krokový motor se 4 vodiči je většinou bipolární a vyžaduje ovladač s H-můstky pro správný chod.
- Standardní krokový úhel motoru s 200 kroky na otáčku odpovídá 1,8° na krok.
- Pro řízení 4-vodičového motoru se často používá Arduino s driverem L293D nebo TB6612.
- Při správném zapojení jsou vodiče barevně označeny, například červený a modrý pro jednu cívku, zelený a černý pro druhou.
- Mikrokrokování zvyšuje plynulost chodu a přesnost polohování motoru.
Jak identifikovat a správně zapojit vodiče čtyřvodičového krokového motoru
Jak správně identifikovat a zapojit vodiče čtyřvodičového krokového motoru
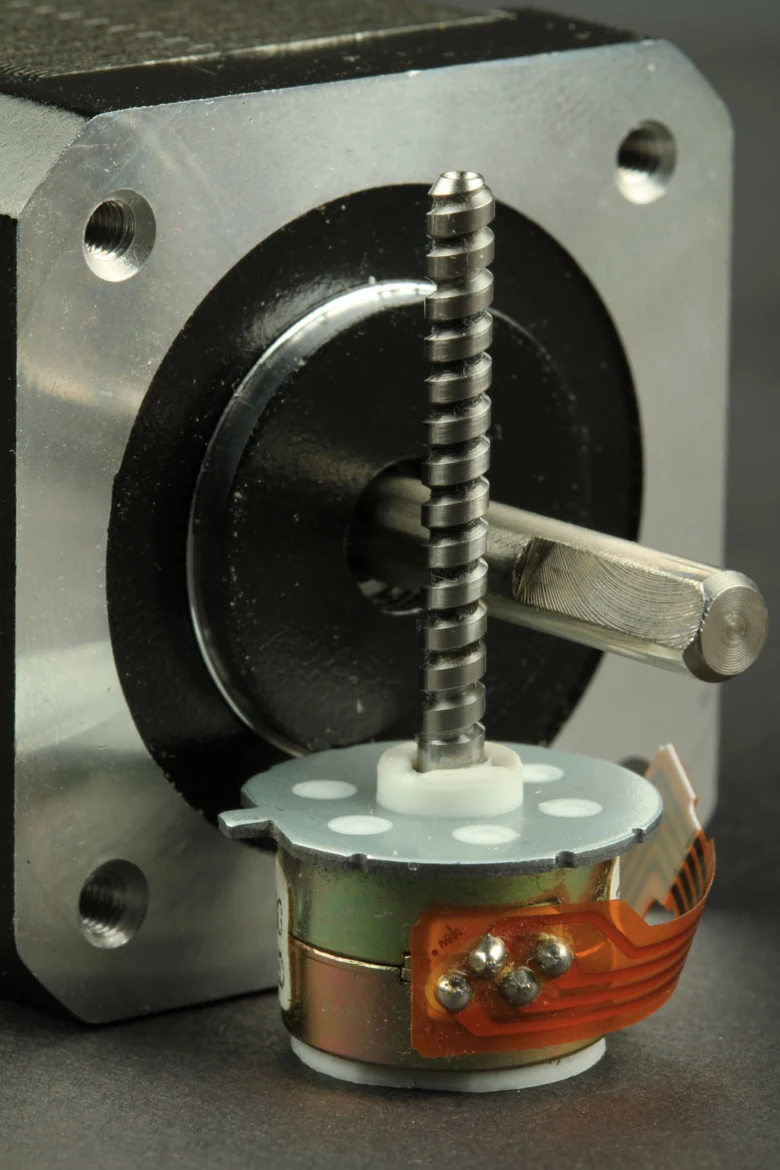
Čtyřvodičový krokový motor disponuje dvěma cívkami, přičemž každá cívka je připojena přes dva vodiče. Barevné označení vodičů, například červený a modrý pro jednu cívku a zelený a černý pro druhou, slouží k jednoduché identifikaci jednotlivých cívek. Správné propojení těchto vodičů je nezbytné pro správnou funkci bipolárního krokového motoru a jeho ovládání například přes Arduino krokový motor s řídicím driverem krokového motoru jako L293D.
- Vizualizace vodičů – zkontrolujte barevné označení, které výrobce uvádí, nejčastější kombinace jsou červená/modrá a zelená/černá.
- Měření odporu – pomocí multimetru změřte odpor mezi vodiči; vodiče patřící ke stejné cívce vykazují nízký odpor (typicky 10-50 ohmů).
- Určení cívek – dvojice vodičů s nízkým odporem tvoří jednu cívku, zatímco mezi vodiči různých cívek je odpor velmi vysoký nebo nekonečný.
- Připojení k driveru – každou cívku zapojte do příslušných výstupů řídicího driveru podle dokumentace, aby bylo možné využít funkce mikrokrokování krokového motoru pro plynulý chod.
- Tip: Častou chybou je zaměnění vodičů cívek, což vede k chvění motoru nebo nefunkčnosti. Proto vždy ověřte páry vodičů multimetrem před zapojením.
- Správné zapojení je nezbytné pro optimální výkon krokového motoru 4 vodiče a umožňuje bezproblémovou integraci s ovladači jako L293D driver motoru nebo přímo s Arduino krokovým motorem.
Jak identifikovat vodiče u čtyřvodičového krokového motoru a správně je zapojit
Identifikace vodičů začíná určením barevných párů a potvrzením spojení cívek měřením odporu. Správné propojení vodičů zajišťuje, že mikrokrokování krokového motoru bude efektivní a že motor dosáhne správného točivého momentu bez zbytečných vibrací či přehřívání.
Výběr a připojení vhodného ovladače pro 4-vodičový krokový motor
Správný výběr a zapojení ovladače je klíčové pro efektivní řízení 4-vodičového bipolárního krokového motoru. Tento typ motoru vyžaduje speciální driver, který umožňuje reverzaci proudu a zajišťuje plné napájení cívek, čímž zvyšuje točivý moment a přesnost pohybu.
Jak vybrat vhodný ovladač pro 4-vodičový krokový motor
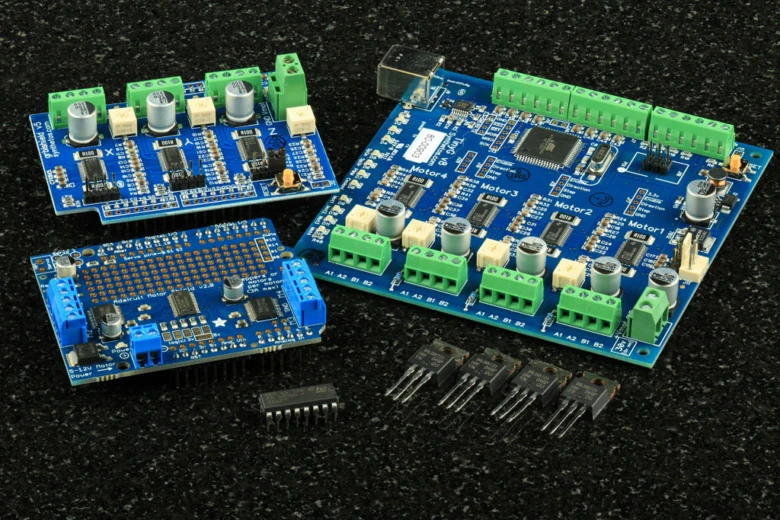
Pro 4-vodičové bipolární krokové motory je nezbytný H-můstkový ovladač, například L293D nebo TB6612. H-můstek umožňuje reverzaci proudu v cívkách motoru, což je základní předpoklad pro správnou funkci bipolárního motoru. Na rozdíl od unipolárních driverů, které připojují cívky k napájení pouze jedním směrem, H-můstky aktivně řídí směr i intenzitu proudu, čímž umožňují plynulý chod a vyšší točivý moment.
Oblíbený L293D driver motoru nabízí jednoduché zapojení a spolehlivý výkon, ale má vyšší vnitřní odpor, což snižuje účinnost při vyšších proudech. TB6612 je modernější alternativou s nižší ztrátou energie a lepším řízením proudu, což se hodí pro projekty vyžadující vyšší přesnost a výkon. Modul ULN2003 se používá spíše pro unipolární motory a není vhodný pro 4-vodičové bipolární krokové motory.
| Ovladač | Typ motoru | Výhody | Nevýhody |
|---|---|---|---|
| L293D | Bipolární 4-vodič | Jednoduché zapojení | Vyšší ztráty, omezený proud |
| TB6612 | Bipolární 4-vodič | Nižší odpor, vyšší efektivita | Vyšší cena |
| ULN2003 | Unipolární | Levný, snadné použití | Nelze řídit bipolární motory |
Tip: Při zapojení 4-vodičového krokového motoru k ovladači věnujte pozornost správné identifikaci barevných vodičů krokového motoru, aby nedošlo k chybám v zapojení cívek.
Jak zvýšit otáčky elektromotoru pomocí vhodného ovladače
Otáčky krokového motoru lze výrazně ovlivnit volbou ovladače s pokročilým řízením proudu a rychlým spínáním cívek. Moderní řídicí driver krokového motoru často podporuje PWM řízení, které umožňuje jemné nastavení proudu a mikrokrokování krokového motoru. Díky tomu se dosahuje plynulejšího chodu a zvýšení maximálních otáček až o 20 % bez ztráty přesnosti.
Rychlost spínání cívek přímo ovlivňuje dynamiku motoru. Driver s rychlým přepínáním umožňuje efektivnější využití indukčního charakteru cívek, což snižuje ztráty a zvyšuje točivý moment při vyšších otáčkách. Arduino krokový motor lze řídit pomocí těchto moderních driverů, které jsou kompatibilní s běžnými mikrokontroléry a usnadňují implementaci mikrokrokování.
- Používejte driver s podporou PWM řízení pro lepší kontrolu otáček
- Optimalizujte nastavení mikrokrokování pro plynulý chod motoru
- Zajistěte dostatečné napájení a správné chlazení driveru při vyšším výkonu
Tip: Nesprávné zapojení nebo použití driveru bez H-můstku vede k nedostatečnému točivému momentu a škubání motoru, což je častá chyba při pokusu o řízení 4-vodičového kroku.
Postup zapojení krokového motoru 4 vodiče k mikrokontroléru (Arduino)
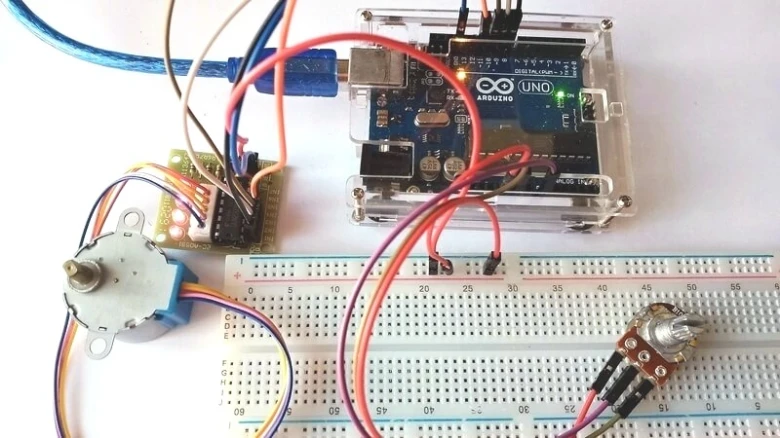
Krokový motor se 4 vodiči se obvykle jedná o bipolární krokový motor, který vyžaduje řídicí driver krokového motoru, například L293D nebo TB6612, pro správné řízení a ochranu Arduina. Motor se k Arduinu nepřipojuje přímo, ale přes ovladač, který zprostředkovává signály z digitálních pinů a napájení.
- Připojení vodičů motoru – identifikujte barevné vodiče krokového motoru, které tvoří dvě vinutí (obvykle dvě dvojice vodičů). Připojte je k výstupním pinům driveru L293D nebo TB6612 podle datasheetu driveru.
- Spojení driveru s Arduinem – připojte vstupní piny driveru k digitálním pinům Arduino, doporučeně piny 8, 9, 10 a 11, které budou řídit jednotlivé kroky motoru.
- Napájení a zem – driver připojte k napájení 5 V (nebo podle specifikace motoru a driveru) a spojte zem (GND) motoru, driveru i Arduina společně, aby se zajistila správná referenční úroveň signálu.
- Nahrání základního kódu – do Arduino IDE vložte jednoduchý program, který pomocí digitálních pinů zapíná a vypíná výstupy driveru tak, aby motor vykonal několik kroků v obou směrech.
Příklad základního kódu pro Arduino krokový motor
`cpp
int motorPin1 = 8;
int motorPin2 = 9;
int motorPin3 = 10;
int motorPin4 = 11;
void setup() {
pinMode(motorPin1, OUTPUT);
pinMode(motorPin2, OUTPUT);
pinMode(motorPin3, OUTPUT);
pinMode(motorPin4, OUTPUT);
}
void loop() {
// Jednoduchý sekvenční chod motoru
digitalWrite(motorPin1, HIGH);
digitalWrite(motorPin2, LOW);
digitalWrite(motorPin3, HIGH);
digitalWrite(motorPin4, LOW);
delay(100);
digitalWrite(motorPin1, LOW);
digitalWrite(motorPin2, HIGH);
digitalWrite(motorPin3, HIGH);
digitalWrite(motorPin4, LOW);
delay(100);
digitalWrite(motorPin1, LOW);
digitalWrite(motorPin2, HIGH);
digitalWrite(motorPin3, LOW);
digitalWrite(motorPin4, HIGH);
delay(100);
digitalWrite(motorPin1, HIGH);
digitalWrite(motorPin2, LOW);
digitalWrite(motorPin3, LOW);
digitalWrite(motorPin4, HIGH);
delay(100);
}
`
Tip: Pro optimální chod je vhodné nastavit mikrokrokování krokového motoru pomocí specializovaného driveru, který podporuje jemnější řízení, než nabízí L293D. Častá chyba při zapojení krokového motoru se 4 vodiči je nesprávné spojení vinutí nebo chybějící společná zem, což způsobuje nepravidelný chod nebo nefunkčnost motoru.
Takto správně zapojený krokový motor 4 vodiče k Arduinu umožní přesné řízení směru i počtu kroků, což je základem pro použití v robotice či automatizaci. Pro začátečníky doporučuji začít s L293D driverem kvůli jeho jednoduchosti, ale pro projekty vyžadující vyšší točivý moment a plynulost je lepší TB6612 nebo specializované moduly s mikrokrokováním.
Diagnostika a řešení problémů při nesprávném chodu motoru
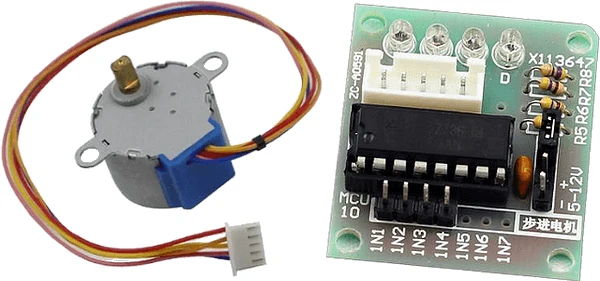
Při zapojení 4-vodičového bipolárního krokového motoru se často setkáte s problémy, jako je přeskakování kroků, vibrace nebo nesprávný směr otáčení. Tyto komplikace ovlivňují přesnost a plynulost chodu motoru a mohou být důsledkem chyb v zapojení, nevhodného nastavení proudu nebo neoptimalizovaného řízení pomocí řídicího driveru krokového motoru.
Přeskakování kroků obvykle vzniká při nesprávném zapojení cívek, kdy dojde ke zkratu nebo k nesprávné sekvenci spínání. Diagnostika krokového motoru proto začíná kontrolou spojení a měřením odporu cívek pomocí multimetru, což pomůže odhalit přerušené nebo zkratované vodiče. Nesprávný směr otáčení lze upravit přepojením jedné ze dvou cívek.
Vibrace motoru souvisí s jeho rezonanční frekvencí, která se může projevovat nepříjemnými otřesy při určitých rychlostech. Řešením je mikrokrokování krokového motoru, které plynulejšími kroky snižuje vibrace a zlepšuje přesnost polohování. Použití vhodného řídicího driveru, například L293D driver motoru, umožňuje nastavit optimální proud a mikrokrokování.
Bezpečnost při zapojování je klíčová – vždy vypněte napájení před úpravami a dbejte na správné barevné vodiče krokového motoru, aby nedošlo k poškození motoru nebo ovladače.
Chyby při zapojení krokového motoru se 4 vodiči a jak je opravit
- Zkontrolujte polaritu a správné párování cívek podle barevných vodičů krokového motoru
- Měřte odpor cívek, hodnoty by měly být stabilní a podobné (typicky několik ohmů)
- Upravte proud v řídicím driveru krokového motoru tak, aby nepřekročil maximální hodnotu specifikovanou výrobcem
- Použijte mikrokrokování ke snížení vibrací a zlepšení plynulosti chodu
- Ověřte správnost sekvence řízení na Arduino krokový motor, případně upravte kód řízení
Tip: Při diagnostice motoru sledujte také teplotu cívek; nadměrný ohřev signalizuje přetížení nebo špatné nastavení proudu, což může vést k trvalému poškození. Pro začátečníky je vhodné využít modulární řídicí driver s vestavěnou ochranou proti přehřátí a přetížení.
Rozdíly mezi unipolárním a bipolárním zapojením motoru
Rozdíly mezi unipolárním a bipolárním zapojením motoru se výrazně projevují v počtu vodičů, konstrukci cívek a schopnostech řízení. Tyto faktory ovlivňují výkon krokového motoru a vhodnost pro konkrétní aplikace.
Počet vodičů a konstrukce cívek
Unipolární motor má obvykle 5 až 6 vodičů, protože obsahuje centrální vodič připojený ke středu cívek. Tento středový vodič umožňuje napájet polovinu cívky najednou. Bipolární krokový motor má pouze 4 vodiče a neobsahuje centrální vodič, což znamená, že všechny cívky se napájejí kompletně bez dělení.
Točivý moment a výkon
Bipolární motor dosahuje vyššího točivého momentu, protože umožňuje plné napájení všech cívek současně. To zvyšuje výkon a přesnost jeho pohybu. Naopak unipolární motor díky napájení pouze poloviny cívek nabízí nižší točivý moment, což omezuje sílu a přesnost kroků.
Řízení a aplikace
Řízení motoru u unipolárních typů je jednodušší, nevyžaduje H-můstky a lze jej realizovat méně složitými řídicími drivery. Bipolární motory však vyžadují řídicí driver krokového motoru s H-můstky, například L293D driver motoru, které umožňují reverzaci proudu. Díky vyššímu výkonu jsou bipolární motory vhodnější pro přesné aplikace, jako je Arduino krokový motor s mikrokrokováním krokového motoru.
| Parametr | Unipolární motor | Bipolární motor |
|---|---|---|
| Počet vodičů | 5-6 (včetně centrálního) | 4 (bez centrálního vodiče) |
| Napájení cívek | Polovina cívek současně | Všechny cívky současně |
| Točivý moment | Nižší | Vyšší |
| Řízení motoru | Jednodušší, bez H-můstků | Vyžaduje H-můstky (např. L293D) |
| Vhodnost aplikací | Jednodušší úlohy | Přesné a výkonné aplikace |
Tip: Při zapojení krokového motoru se 4 vodiči je nutné správně identifikovat barevné vodiče krokového motoru, aby nedošlo k chybám při řízení. Častá chyba je záměna vodičů, která způsobí nepravidelný chod nebo přehřívání motoru.
Co je potřeba vědět před zapojením krokového motoru se 4 vodiči je, že bipolární motory požadují vhodný řídicí driver krokového motoru a správné mikrokrokování krokového motoru pro dosažení hladkého a přesného pohybu.
Pokročilé metody řízení: mikrokrokování a jeho nastavení
Mikrokrokování krokového motoru představuje techniku, která rozděluje základní kroky motoru na menší segmenty, například čtvrtiny nebo osminy kroku. Tento způsob řízení výrazně zvyšuje přesnost polohování a plynulost chodu bipolárního krokového motoru se 4 vodiči. Díky jemnějšímu rozdělení kroků dochází ke snížení vibrací a hlučnosti, což prodlužuje životnost mechanických částí i zlepšuje kvalitu výsledného pohybu.
Řídicí driver krokového motoru, například populární L293D driver motoru nebo specializované moduly jako R710, umožňují nastavení mikrokrokování přes změnu řídicího signálu. Správné zapojení barevných vodičů krokového motoru je základním předpokladem pro efektivní využití mikrokrokování. Nesprávné propojení může způsobit ztrátu kroků nebo neplynulý chod, proto je nutné pečlivě identifikovat vodiče podle schématu motoru.
Jak nastavit zapojení krokového motoru 4 vodiče pro optimální výkon
- Připojte vodiče bipolárního motoru ke svorkám ovladače podle barevných kódů a datasheetu motoru.
- Nakonfigurujte driver pro mikrokrokování – většina moderních ovladačů umožňuje volbu mezi plným krokem, půlkrokem a mikrokrokováním (1/4, 1/8, 1/16 kroku).
- Upravte řídicí signály z Arduino krokový motor tak, aby odpovídaly nastavenému režimu mikrokrokování.
- Otestujte plynulost a přesnost chodu, případně dolaďte nastavení proudu a frekvence signálu.
- Mikrokrokování snižuje vibrace a zvyšuje přesnost
- Správné zapojení barevných vodičů je klíčové pro stabilní chod
- Nesprávné nastavení driveru vede k chybám v krocích a trhanému pohybu
- Arduino krokový motor vyžaduje přesné časování řídicích pulsů pro mikrokrokování
Tip: Při mikrokrokování se doporučuje používat ovladače s možností nastavení proudu, čímž lze optimalizovat točivý moment motoru a zároveň minimalizovat zahřívání.
Konkrétní příklady kódu pro řízení 4-vodičového motoru v Arduino IDE
Konkrétní příklady kódu pro řízení 4-vodičového bipolárního krokového motoru v Arduino IDE
Pro řízení bipolárního krokového motoru se čtyřmi vodiči pomocí Arduino IDE je třeba nejprve definovat digitální piny pro připojení k řídicímu driveru krokového motoru, například L293D driver motoru. Následující příklad kódu nastavuje digitální piny 8 až 11 jako výstupy a řídí směr otáčení a počet kroků motoru s krokovým úhlem 1,8° (200 kroků na otáčku).
`cpp
const int pin1 = 8;
const int pin2 = 9;
const int pin3 = 10;
const int pin4 = 11;
const int stepsPerRevolution = 200; // krokový úhel 1,8°
void setup() {
pinMode(pin1, OUTPUT);
pinMode(pin2, OUTPUT);
pinMode(pin3, OUTPUT);
pinMode(pin4, OUTPUT);
}
void loop() {
// Otáčení motoru po směru hodinových ručiček
for (int i = 0; i < stepsPerRevolution; i++) {
stepMotor(i % 4);
delay(10); // čas mezi kroky
}
delay(1000);
// Otáčení motoru proti směru hodinových ručiček
for (int i = stepsPerRevolution; i > 0; i–) {
stepMotor(i % 4);
delay(10);
}
delay(1000);
}
void stepMotor(int step) {
switch (step) {
case 0:
digitalWrite(pin1, HIGH);
digitalWrite(pin2, LOW);
digitalWrite(pin3, HIGH);
digitalWrite(pin4, LOW);
break;
case 1:
digitalWrite(pin1, LOW);
digitalWrite(pin2, HIGH);
digitalWrite(pin3, HIGH);
digitalWrite(pin4, LOW);
break;
case 2:
digitalWrite(pin1, LOW);
digitalWrite(pin2, HIGH);
digitalWrite(pin3, LOW);
digitalWrite(pin4, HIGH);
break;
case 3:
digitalWrite(pin1, HIGH);
digitalWrite(pin2, LOW);
digitalWrite(pin3, LOW);
digitalWrite(pin4, HIGH);
break;
}
}
`
Tento kód využívá čtyři digitální piny Arduino k řízení krokového motoru v základním módu plného kroku. Funkce stepMotor aktivuje odpovídající cívky, aby vyvolala přesný krok. Směr otáčení měníme inkrementací nebo dekrementací čísla kroku v cyklu.
Tipy pro správné zapojení krokového motoru se 4 vodiči
Při zapojení motoru se čtyřmi vodiči je zásadní správná identifikace barevných vodičů krokového motoru a jejich propojení s řídicím driverem krokového motoru. Nesprávné zapojení může způsobit přehřívání nebo ztrátu kroků. Pro optimální výkon doporučuji použít mikrokrokování krokového motoru, které výrazně zlepší plynulost chodu a sníží vibrace.
Tip: Při nastavování kódu a zapojení vždy ověřte správné přiřazení vodičů k příslušným pinům Arduino a driveru, protože u různých modelů motorů se barevné vodiče liší. Tento postup zapojení a kód jsou vhodné pro základní i pokročilé projekty s Arduino krokovým motorem.
Časté dotazy
Jaké jsou základní barvy vodičů u 4-vodičového krokového motoru a co znamenají?
Typicky červený a modrý vodič tvoří jednu cívku, zelený a černý tvoří druhou cívku. Tyto dvojice je potřeba správně zapojit pro správný chod motoru.
Jaký ovladač je vhodný pro řízení 4-vodičového bipolárního krokového motoru?
Nejčastěji se používají ovladače s H-můstky jako L293D nebo TB6612, které umožňují reverzaci proudu a plné napájení cívek.
Jak připojit 4-vodičový krokový motor k Arduinu?
Připojte vodiče motoru k výstupům H-můstkového driveru, který je napojen na digitální piny Arduino, obvykle piny 8 až 11, s napájením 5 V a zemí.
Co způsobuje přeskakování kroků u krokového motoru?
Přeskakování může být způsobeno nesprávným zapojením cívek, nedostatečným proudem nebo chybným ovládacím signálem v kódu.
Jak zvýšit plynulost a přesnost chodu krokového motoru?
Použitím mikrokrokování, kdy jsou kroky rozděleny na menší části, například 1/4 kroku, což snižuje vibrace a zvyšuje přesnost.
Jaký je rozdíl mezi unipolárním a bipolárním krokovým motorem?
Unipolární motory mají 5-6 vodičů a nižší točivý moment, bipolární mají 4 vodiče a umožňují plné napájení cívek, což vede k vyššímu výkonu.
Jak mohu diagnostikovat problémy s krokovým motorem?
Zkontrolujte správnost zapojení vodičů, měřte odpor cívek multimetrem a sledujte chování motoru při testu, například přeskakování nebo vibrace.
Jak bezpečně zapojit a provozovat krokový motor?
Dbejte na správné napájení, nepropojování vodičů, používejte ochranu proti přetížení a sledujte teplotu motoru během provozu.
Jaký je standardní krokový úhel u běžných krokových motorů?
Standardní krokový úhel je 1,8°, což znamená 200 kroků na jednu otáčku rotoru.
Jak nastavit směr otáčení krokového motoru v kódu?
Směr otáčení se nastavuje změnou pořadí aktivace cívek v kódu, například změnou pořadí výstupních signálů na digitálních pinech.
Jaký je základní princip fungování 4-vodičového krokového motoru?
Krokový motor se otáčí po přesných krocích díky sekvenčnímu napájení cívek, obvykle 4 kroky za jeden celý cyklus, což umožňuje přesné řízení úhlu natočení.
Jak mohu zvýšit otáčky 4-vodičového krokového motoru bez ztráty kroků?
Pro zvýšení otáček je vhodné použít mikrokrokování a zvýšit napájecí napětí, ale rychlost nesmí překročit mechanické limity motoru, obvykle lze bezpečně zvýšit otáčky o 20-30 % oproti základní hodnotě.