Způsoby a principy řízení otáček asynchronního motoru efektivně
Efektivní regulace otáček asynchronního motoru přímo ovlivňuje jeho momentovou charakteristiku a celkovou energetickou účinnost pohonu. Pochopení principu asynchronního motoru v kombinaci se správnou volbou zatěžovací charakteristiky umožňuje přesné řízení výkonu v průmyslových i domácích aplikacích.
📝 Hlavní myšlenky
- Synchronní otáčky asynchronního motoru jsou určeny vztahem n_s = 60 × f / p, kde při 50 Hz a jedné pólové dvojici dosahují 3000 ot./min.
- Regulace otáček změnou skluzu se používá u motorů s kroužkovou kotvou, ale je nehospodárná kvůli přeměně skluzového výkonu na teplo.
- Změnou počtu pólů lze otáčky měnit skokově, například z 1500 na 1000 ot./min u čtyř- a šestipólových vinutí.
- Frekvenční měniče umožňují plynulou regulaci otáček v rozsahu 10 až 100 Hz s udržením konstantního poměru napětí a frekvence.
- Vektorové řízení měničů nabízí přesnou a dynamickou regulaci otáček včetně nadsynchronních režimů vhodných pro náročné aplikace.
Základní princip synchronních otáček a skluzu asynchronního motoru
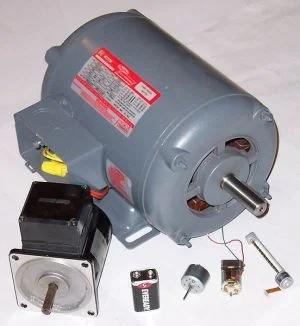
Asynchronní motor pracuje na principu elektromagnetické indukce, kdy otáčivé magnetické pole statoru indukuje proudy v rotoru. Rotor se následně otáčí rychlostí, která je vždy nižší než synchronní otáčky magnetického pole, přičemž tento rozdíl definujeme jako skluz. Právě skluz je nezbytný pro generování točivého momentu a určuje, jak se mění zatěžovací charakteristika asynchronního motoru v provozu.
Na jakém principu pracuje asynchronní motor?
Základní princip řízení otáček asynchronního motoru spočívá v ovlivňování rychlosti otáčivého magnetického pole statoru. U běžného asynchronního motoru s kotvou nakrátko dochází k interakci mezi magnetickým polem a indukovaným proudem v rotoru. Pokud rotor dosáhne synchronních otáček, magnetické pole jej přestane „předbíhat“, zanikne indukce a točivý moment klesne na nulu. Proto je pro přenos výkonu nutná existence skluzu, tedy rozdílu mezi synchronními otáčkami statoru a skutečnými otáčkami rotoru.
- Synchronní otáčky jsou dány frekvencí napájecí sítě a počtem pólů.
- Skluz je dynamická veličina, která se mění podle aktuálního mechanického zatížení.
- Asynchronní motor princip využívá pro samoregulaci otáček při proměnlivé zátěži.
Tip: Při návrhu pohonu vždy zohledněte, že asynchronní motor regulace otáček vyžaduje u vysokých zátěží dostatečné chlazení, protože při větším skluzu dochází k vyšším ztrátám v rotoru.
Jak vypočítat otáčky asynchronního motoru?
Synchronní otáčky (ns) vypočítáte podle vzorce ns = 60 × f / p, kde f je frekvence napájení v hertzech a p představuje počet pólových dvojic. Například motor s jednou pólovou dvojicí při frekvenci 50 Hz dosahuje synchronních otáček 3000 ot./min. Skutečné otáčky rotoru (n) pak určíte vztahem n = ns × (1 – s), kde s je skluz vyjádřený jako desetinné číslo (typicky 0,02 až 0,08).
- Častá chyba: Záměna počtu pólů a pólových dvojic ve jmenovateli vzorce.
- Rozlišení: Tento výpočet je přesný pro ustálený stav, zatímco dynamická momentová charakteristika asynchronního motoru se při rozběhu výrazně liší.
Tento princip je klíčový pro pochopení, proč se synchronní vs asynchronní motor chovají odlišně při změnách zátěže. Zatímco synchronní motor drží otáčky konstantní, asynchronní motor mírně zpomalí, aby zvýšil svůj točivý moment a překonal odpor stroje.
Řízení otáček změnou skluzu u motorů s kroužkovou kotvou
Základní principy regulace otáček u asynchronních motorů s kroužkovou kotvou využívají vnější odpor v obvodu rotoru, kam se přes kroužky a kartáče připojují regulační odpory neboli reostaty. Připojením těchto externích odporů dochází ke zvětšení skluzu, což přímo úměrně snižuje otáčky motoru pod úroveň synchronních otáček. Tento způsob řízení otáček asynchronního motoru se uplatňuje především u pohonů s vysokým záběrovým momentem, kde je vyžadován plynulý rozběh bez proudových rázů.
Při provozu je nutné počítat s tím, že skluzový výkon se v odpornících přeměňuje na teplo, což výrazně snižuje celkovou účinnost zařízení. Oproti moderním systémům, jako je frekvenční měnič, je tato regulace otáček asynchronního motoru energeticky náročná, neboť kmitočet rotorových proudů se liší od kmitočtu sítě. Efektivnější alternativou pro dlouhodobý provoz je podsynchronní kaskáda, která vrací část skluzového výkonu zpět do sítě pomocí měniče kmitočtu.
- Zvýšení odporu v rotoru posouvá momentovou charakteristiku asynchronního motoru k nižším otáčkám při zachování vysokého záběrového momentu.
- S rostoucím vnějším odporem dochází k vyšším tepelným ztrátám, které musí být odváděny chlazením odporníků.
- Metoda je vhodná zejména pro stroje s krátkodobým zatížením nebo specifické průmyslové pohony.
Odborná rada: Při návrhu systému vždy zkontrolujte tepelnou dimenzi odporníků, protože při trvalém snížení otáček pod jmenovitou hodnotu dochází k jejich rychlému přehřívání a degradaci izolačních materiálů.
Tento postup se nehodí pro aplikace vyžadující vysokou energetickou efektivitu v dlouhodobém provozu, kde je vhodnější využít motor s kotvou nakrátko v kombinaci s frekvenčním měničem. Častou chybou je podcenění odvodu tepla z regulačních odporů, což může vést k jejich trvalému poškození nebo požáru v rozvaděči. Na co si dát pozor: vždy zajistěte dostatečnou cirkulaci vzduchu kolem výkonových odporníků a pravidelně kontrolujte stav kartáčů na kroužkové kotvě, které zajišťují přenos proudu do rotoru.
Více informací k tématu najdete v oficiálním zdroji: Wikipedie.
Regulace otáček změnou počtu pólů
Základní princip řízení otáček asynchronního motoru pomocí změny počtu pólů spočívá v přímé úměře mezi počtem pólových dvojic a synchronními otáčkami magnetického pole. U motorů s kotvou nakrátko lze využít speciální vinutí, kdy přepínač vinutí fyzicky mění zapojení cívek a tím upravuje počet aktivních pólů. Tato metoda umožňuje skokovou změnu rychlosti, což patří mezi tradiční možnosti a metody řízení rychlosti asynchronního motoru v průmyslových aplikacích.
| Počet pólů | Synchronní otáčky (50 Hz) |
|---|---|
| 2 póly | 3000 ot./min |
| 4 póly | 1500 ot./min |
| 6 pólů | 1000 ot./min |
| 8 pólů | 750 ot./min |
Odborná rada: Při návrhu pohonu pamatujte, že tato regulace otáček asynchronního motoru je vždy skoková a neumožňuje plynulé nastavení mezi jednotlivými stupni. Častá chyba spočívá v podcenění vlivu na momentovou charakteristiku asynchronního motoru, která se s každým přepnutím mění. Tento způsob se hodí pro aplikace s konstantním zatěžovacím momentem, jako jsou ventilátory nebo čerpadla, ale není vhodný pro úlohy vyžadující plynulou změnu otáček v celém rozsahu.
Řízení otáček pomocí frekvenčních měničů
Moderní způsoby řízení otáček asynchronního motoru dnes dominují průmyslové automatizaci díky vysoké energetické účinnosti a přesnosti. Pokud hledáte návod na regulaci otáček asynchronního motoru pomocí frekvenčního měniče, klíčem je pochopení vztahu mezi napájecími parametry a výkonem stroje.
Jak frekvenční měniče regulují otáčky asynchronního motoru?
Frekvenční měnič zásadně mění frekvenci napájení statoru, čímž přímo ovlivňuje synchronní otáčky magnetického pole a tedy i reálné otáčky motoru. Standardní asynchronní motor s kotvou nakrátko lze tímto způsobem regulovat v širokém rozsahu od 10 do 100 Hz. Aby byla zachována stabilní momentová charakteristika asynchronního motoru, měnič udržuje konstantní poměr napětí a frekvence. Tento postup zajišťuje optimální magnetický tok v železe motoru a zabraňuje jeho přesycení či ztrátě krouticího momentu. V porovnání s metodami, jako je změna počtu pólů, nabízí tento princip plynulou regulaci bez skokových změn.
- Nastavení parametrů – definujte jmenovité napětí a frekvenci motoru v ovládacím panelu měniče.
- Aktivace řízení – spusťte měnič v režimu skalárního nebo vektorového řízení dle požadavků na přesnost.
- Úprava frekvence – měňte výstupní frekvenci, čímž měnič automaticky přepočítá potřebnou hodnotu napětí.
Jaké jsou požadavky na chlazení motoru při řízení otáček frekvenčním měničem?
Při provozu asynchronního motoru pod 50 Hz dochází k poklesu účinnosti vlastního hřídelového ventilátoru. Častá chyba: provozování motoru při nízkých otáčkách pod plným zatížením bez přídavného chlazení vede k přehřívání vinutí. Na co si dát pozor: pokud zatěžovací charakteristika asynchronního motoru vyžaduje vysoký moment při nízkých otáčkách, je nutné instalovat externí chlazení (cizí ventilaci). Toto řešení zajistí konstantní proud vzduchu bez ohledu na frekvenci napájení a prodlouží životnost motoru. Tato metoda se hodí pro aplikace s proměnným zatížením, zatímco pro pohony vyžadující trvalý vysoký moment při nulových otáčkách je vhodnější zvolit servomotor nebo synchronní motor.
Typy řízení frekvenčních měničů: skalární a vektorové
Výběr správné metody řízení závisí na požadavcích na přesnost a dynamiku pohonu. Způsoby řízení otáček asynchronního motoru se dělí primárně podle toho, jakým způsobem měnič pracuje s napětím a frekvencí, přičemž frekvenci lze měnit v rozsahu přibližně 10 Hz až 100 Hz.
Skalární řízení: princip a použití
Skalární řízení udržuje konstantní poměr mezi napětím a frekvencí, čímž zajišťuje optimální magnetický tok v motoru a zachování konstantního momentu. Tato metoda je ideální pro aplikace s nízkými nároky na dynamiku řízení, jako jsou odstředivá čerpadla nebo ventilátory. Asynchronní motor s kotvou nakrátko při tomto řízení vykazuje stabilní chování, avšak při nízkých otáčkách může být zatěžovací charakteristika asynchronního motoru ovlivněna úbytkem napětí na statoru, což vyžaduje kompenzaci.
Vektorové řízení: princip a výhody
Vektorové řízení pracuje s okamžitými hodnotami proudu a napětí, což umožňuje nezávisle ovládat moment a magnetický tok prostřednictvím řízení směru magnetického toku. Díky pokročilé matematické analýze a algoritmům řízení dosahuje pohon vysoké přesnosti i při změnách zátěže. Tato metoda umožňuje dosáhnout nadsynchronní otáčky, čímž rozšiřuje provozní rozsah stroje nad rámec jmenovitých hodnot definovaných vztahem n_s = 60 * f / p.
- Vysoká dynamika řízení při rozběhu a brzdění.
- Přesné udržení otáček bez ohledu na kolísání zátěže.
- Vhodné pro jeřáby, dopravníky a obráběcí stroje.
Odborná rada: Při volbě systému zvažte, zda vaše aplikace vyžaduje vysoký záběrný moment při nulových otáčkách. Vektorové řízení se hodí pro náročné stroje, zatímco skalární řízení postačuje pro běžné ventilátory. Častá chyba: podcenění nutnosti zpětné vazby u vektorového řízení, což může u kritických aplikací vést k nestabilitě systému. Pro koho se hodí: vektorové řízení je nezbytné pro stroje vyžadující přesné polohování, zatímco pro jednoduché pohony s proměnnou zátěží bez nároku na přesnou regulaci momentu je skalární řízení zbytečně nákladné.
| Typ řízení | Dynamika | Aplikace |
|---|---|---|
| Skalární | Nízká | Čerpadla, ventilátory |
| Vektorové | Vysoká | CNC stroje, pojezdy |
Dlouhodobé dopady provozu při nízkých otáčkách a chlazení motoru
Provoz při nízkých otáčkách zásadně ovlivňuje vnitřní teplotu motoru, protože standardní ventilátor umístěný na hřídeli ztrácí při poklesu frekvence pod 50 Hz svou účinnost. Účinnost chlazení klesá kvadraticky s otáčkami, což vede k nedostatečnému odvodu tepla z vinutí a následné degradaci izolačních materiálů třídy F nebo H. Při úvahách o tom, jak lze měnit otáčky u asynchronního motoru prakticky, musíte vždy zohlednit zatěžovací charakteristiku asynchronního motoru a tepelné limity stroje, které definují maximální přípustné oteplení při daném proudu.
| Frekvenční rozsah | Účinnost chlazení (standardní ventilátor) | Doporučené opatření |
|---|---|---|
| 50 Hz (jmenovitá) | 100 % | Standardní provoz |
| 25 – 49 Hz | 25 – 90 % | Sledování teploty vinutí |
| pod 25 Hz | pod 25 % | Instalace cizího chlazení |
Častá chyba: provoz standardního asynchronního motoru s kotvou nakrátko pod 25 Hz bez instalace cizího chlazení, což vede k rychlému překročení kritické teploty izolace. Toto řešení se hodí pro aplikace s proměnlivým momentem, jako jsou ventilátory nebo čerpadla s kvadratickou charakteristikou zátěže, ale není vhodné pro aplikace s konstantním momentem v nízkých otáčkách, kde dochází k vysokému proudovému zatížení.
Odborná rada: Pro spolehlivý provoz pod jmenovitou frekvencí doporučuji instalaci nezávislého chlazení s externím ventilátorem napájeným z vlastní větve, který zajistí konstantní průtok vzduchu a stabilní odvod tepla bez ohledu na aktuální frekvenci měniče. Při návrhu regulace vždy ověřte, zda motor disponuje tepelnou ochranou (termistory PTC nebo bimetalové kontakty), která v případě přehřátí při nízkých otáčkách včas odpojí napájení.
Časté dotazy k řízení otáček asynchronního motoru
Otázka: Na jakém principu pracuje asynchronní motor?
Asynchronní motor pracuje na principu točivého magnetického pole statoru, jehož synchronní otáčky jsou určeny vztahem n_s = 60 × f / p s typickou hodnotou 3000 ot./min při 50 Hz a 2 pólech.
Otázka: Jak zpomalit otáčky elektromotoru?
Otáčky elektromotoru lze zpomalit změnou skluzu u motorů s kroužkovou kotvou, přepínáním počtu pólů, nebo plynulou regulací frekvence pomocí frekvenčního měniče od 10 do 100 Hz.
Otázka: Jaký je princip elektromotoru?
Princip elektromotoru spočívá v indukci elektrického proudu v rotoru elektromagnetickým polem statoru, což vytváří točivý moment a otáčení rotoru.
Otázka: Jak vypočítat otáčky motoru?
Otáčky motoru se vypočítají podle vzorce n = n_s × (1 – s), kde n_s jsou synchronní otáčky a s je skluz, který obvykle činí několik procent.
Otázka: Jaké jsou hlavní způsoby řízení otáček asynchronního motoru?
Hlavní způsoby jsou změna skluzu pomocí odporů v rotoru, změna počtu pólů statoru, regulace frekvence napájení frekvenčním měničem a úprava napětí.
Otázka: Jak funguje regulace rychlosti asynchronního motoru pomocí frekvenčního měniče?
Frekvenční měnič mění frekvenci napájení v rozsahu 10-100 Hz a udržuje poměr napětí a frekvence, což zajišťuje konstantní magnetický tok a stabilní otáčky.
Otázka: Jaké jsou výhody vektorového řízení frekvenčních měničů?
Vektorové řízení umožňuje přesné nastavení směru a velikosti magnetického toku, plynulou regulaci otáček a dosažení nadsynchronních otáček s vysokou dynamikou.
Otázka: Jaký vliv má dlouhodobý provoz při nízkých otáčkách na motor?
Dlouhodobý provoz pod 50 Hz může zvýšit teplotu motoru, což vyžaduje lepší chlazení a může snížit životnost motoru, pokud není správně řízen.
Otázka: Jaké jsou nevýhody regulace otáček změnou skluzu?
Nevýhodou je přeměna části skluzového výkonu na teplo, což znamená energetické ztráty a potřebu chlazení, proto se tato metoda používá méně často.
Otázka: Jak se mění otáčky změnou počtu pólů?
Otáčky se mění skokově přepínáním vinutí statoru s různým počtem pólů, například 1500 ot./min u čtyřpólového a 1000 ot./min u šestipólového vinutí.
Otázka: Jak se řídí rozběh asynchronního motoru?
Rozběh se řídí metodami jako předřadné odpory, spouštění autotransformátorem, přepínač hvězda/trojúhelník nebo plynulým řízením frekvenčním měničem, aby se omezil proud.
Otázka: Jaké jsou praktické aplikace řízení otáček asynchronních motorů v průmyslu?
Používá se v dopravní technice, ventilátorech, čerpadlech, obráběcích strojích a dalších, kde je potřeba přesná nebo plynulá regulace otáček.
Otázka: Jaký je rozdíl mezi řízením otáček pomocí napětí a frekvence?
Řízení napětím se hodí pro malé změny zatížení a méně přesnou regulaci, zatímco řízení frekvencí umožňuje plynulou a přesnou regulaci otáček.
Otázka: Jak lze prakticky měnit otáčky u asynchronního motoru?
Prakticky lze měnit otáčky změnou skluzu, počtu pólů nebo frekvence napájení, nejčastěji pomocí frekvenčních měničů s udržením poměru napětí a frekvence.
Otázka: Jak vypočítat momentovou charakteristiku asynchronního motoru?
Momentová charakteristika závisí na skluzu, napětí a parametrech motoru, přičemž maximální moment se vyskytuje při skluzu kolem 10 %.
Odborná rada: Při návrhu systému pro asynchronní motor regulace otáček vždy ověřte, zda motor s kotvou nakrátko disponuje cizím chlazením, pokud plánujete dlouhodobý provoz pod jmenovitými otáčkami. Častá chyba: podcenění oteplení vinutí při nízkých frekvencích pod 30 Hz, což vede k poškození izolace. Tento přístup se hodí pro průmyslové pohony s proměnným zatížením, zatímco pro konstantní zátěž s fixními otáčkami je vhodnější volit přímo synchronní vs asynchronní motor dle požadavků na přesnost.