Princip činnosti a způsoby spouštění synchronního elektromotoru
Synchronní elektromotor pracuje na principu synchronizace otáček rotoru s frekvencí napájecího zdroje, což umožňuje přesné řízení rychlosti. Způsoby spouštění motoru se liší podle konstrukce a aplikace, přičemž každý má specifické výhody a omezení. Porozumění tomuto principu i metodám spouštění je klíčové pro efektivní využití synchronních motorů v praxi.
Co si zapamatovat
- Synchronní elektromotor se otáčí synchronní rychlostí určenou vzorcem N_S = 60 × f / p, kde f je frekvence v Hz a p počet pólových dvojic.
- Rotor synchronního motoru je buzen stejnosměrným proudem a „zablokuje“ se na točivém magnetickém poli statoru bez skluzu.
- Hlavní způsoby spouštění synchronních motorů zahrnují vinutí tlumiče, pony motor, měnič s proměnnou frekvencí, sběrací kroužky s rezistory a snížení zátěže.
- Synchronní motory umožňují řízení účiníku nastavením buzení rotoru stejnosměrným proudem.
- Synchronní motory mají vyšší účinnost a přesnou regulaci otáček oproti asynchronním motorům, které tvoří asi 75 % výroby elektromotorů.
Princip činnosti synchronního elektromotoru
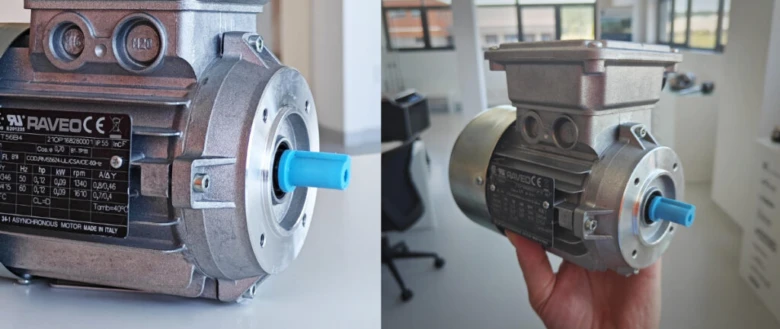
Princip činnosti synchronního elektromotoru spočívá v otáčení rotoru přesně synchronně s točivým magnetickým polem statoru. Synchronní rychlost N_S (v otáčkách za minutu) se vypočítá podle vzorce N_S = 60 × f / p, kde f je frekvence napájecího proudu v hertzech (Hz) a p počet pólových dvojic motoru. Typická síťová frekvence v ČR je 50 Hz, což znamená například u čtyřpólového motoru (p = 2) synchronní rychlost 1500 ot./min. Rotor synchronního motoru je napájen stejnosměrným proudem (DC), který vytváří stabilní magnetické pole, jež se otáčí bez skluzu ve shodě s točivým magnetickým polem statoru.
Princip vzniku točivého momentu
Točivý moment v synchronním elektromotoru vzniká působením elektromagnetických sil mezi magnetickým polem rotoru, buzeného stejnosměrným proudem, a točivým magnetickým polem statoru, které rotuje synchronně s frekvencí napájecího proudu. Stator je napájen třífázovým střídavým proudem, jehož vinutí vytváří točivé magnetické pole s přesně definovanou synchronní rychlostí. Rotor se díky magnetickému poli buzenému DC proudem „zablokuje“ na toto pole a otáčí se přesně synchronně, čímž vzniká mechanický točivý moment.
- Elektromagnetické síly mezi polem statoru a rotoru přenášejí mechanickou energii
- Stejnosměrný proud v rotorovém vinutí udržuje konstantní magnetické pole, nezávislé na otáčkách
- Synchronní motor pracuje bez skluzu, což znamená nulový rozdíl mezi otáčkami rotoru a magnetického pole statoru
Tip: Při provozu synchronního motoru je nezbytné zajistit stabilní a přesné buzení rotoru stejnosměrným proudem. Nedostatečné nebo kolísavé buzení může zabránit dosažení synchronní rychlosti a způsobit nestabilitu chodu motoru.
Typy synchronních elektromotorů a jejich konstrukce
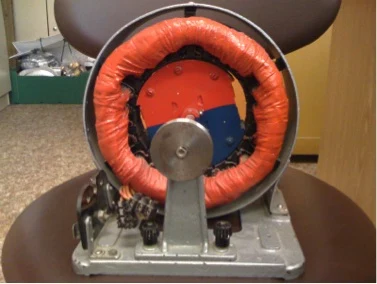
Synchronní elektromotory se rozlišují podle typu rotoru a způsobu excitace magnetického pole, což významně ovlivňuje jejich provozní parametry, spouštěcí metody a vhodnost pro konkrétní průmyslové aplikace. Níže jsou detailně popsány základní konstrukční varianty rotorů a excitační metody s konkrétními příklady využití.
Typy rotorů synchronních motorů
Rotor synchronního motoru může být válcový (motor s nevystupujícími póly) nebo rotor s výraznými pólovými nástavci. Válcový rotor se používá u vysokootáčkových motorů, protože díky menším vířivým proudům dosahuje nižších ztrát a lepší dynamické odezvy, což umožňuje provoz až do několika tisíc otáček za minutu. Rotor s pólovými nástavci zvyšuje magnetický tok a tím i točivý moment, což je nezbytné pro aplikace vyžadující vysoký spouštěcí moment při nižších otáčkách, například u čerpadel a kompresorů.
Excitační metody synchronního motoru
Synchronní elektromotory se liší podle způsobu buzení rotoru:
- Motory s vinutým polem – rotor je napájen stejnosměrným proudem přes sběrací kroužky, což umožňuje plynulé řízení výkonu a účiníku. Tento typ je běžný v průmyslových pohonech, kde je potřeba přesná regulace.
- Motory s permanentními magnety (PMSM) – rotor obsahuje trvalé magnety, které eliminují potřebu DC buzení a sběracích kroužků. Díky vysoké účinnosti a kompaktní konstrukci se používají v elektromobilech, robotice a domácích spotřebičích.
- Synchronní reluktanční motory – rotor je tvořen tvarovaným feromagnetickým jádrem bez vinutí a magnetů. Nabízí jednoduchou a cenově dostupnou konstrukci vhodnou pro ventilátory a čerpadla.
- Hysterezní motory – rotor je magnetický, startuje jako indukční motor a po dosažení synchronní rychlosti běží bez skluzu. Jsou využívány v aplikacích vyžadujících tichý chod, například v hodinách a přesných měřicích přístrojích.
Aplikace synchronních motorů
Synchronní motory se uplatňují v různých oblastech:
- Dopravní technika – elektrické lokomotivy a tramvaje využívají motory s permanentními magnety nebo vinutým polem pro vysokou přesnost řízení.
- Průmyslové pohony – čerpadla, kompresory a obráběcí stroje často používají motory s pólovými nástavci a vinutým polem pro vysoký startovací moment a řízení účiníku.
- Domácí spotřebiče a robotika – PMSM motory zajišťují kompaktní rozměry a vysokou účinnost.
- Přesné přístroje – hysterezní a reluktanční motory poskytují spolehlivý a tichý provoz.
| Typ rotoru | Excitační metoda | Hlavní aplikace |
|---|---|---|
| Válcový (nevystupující póly) | Vinuté pole | Vysokootáčkové průmyslové stroje |
| Rotor s pólovými nástavci | Permanentní magnety | Dopravní prostředky (lokomotivy, tramvaje) |
| Tvarovaný kovový rotor | Reluktanční motor | Ventilátory, čerpadla |
| Magnetický rotor | Hysterezní motor | Přesné měřicí přístroje, hodiny |
Tip: Častou chybou je použití válcového rotoru v aplikacích vyžadujících vysoký startovací moment, kde je vhodnější rotor s pólovými nástavci. Provoz s nevhodným typem rotoru vede k nedostatečnému rozběhu a přetížení.
Pro koho se synchronní motory hodí: Pro aplikace vyžadující přesnou rychlost bez skluzu a možnost řízení účiníku, například v průmyslových pohonech a dopravě. Pro koho NE: Pro jednoduché pohony s nízkými nároky na regulaci otáček a účiník jsou vhodnější asynchronní motory kvůli nižší pořizovací ceně a jednodušší údržbě.
Způsoby spouštění synchronního elektromotoru
Synchronní motor vyžaduje speciální způsoby spouštění, protože není samospouštěcí. Hlavní metody spouštění synchronního elektromotoru zahrnují vinutí tlumiče, pony motor, měnič s proměnnou frekvencí (VFD), sběrací kroužky s rezistory a snížení zátěže. Tyto způsoby umožňují motoru dosáhnout synchronní rychlosti bez přetížení nebo nekontrolovaného skluzu.
Moderní elektronické metody spouštění
Softstartéry a měniče frekvence představují nejefektivnější způsob, jak synchronní motor spustit. Měnič frekvence postupně zvyšuje otáčky motoru od nulové hodnoty až k synchronní rychlosti, čímž minimalizuje proudové špičky a mechanické namáhání. Softstartér zase umožňuje plynulé uvedení do chodu bez náhlých rázů. Díky těmto technologiím se výrazně snižuje opotřebení vinutí tlumiče a rotorových částí, což zlepšuje řízení účiníku a stabilitu točivého magnetického pole.
Dopady způsobů spouštění na životnost a spolehlivost
Volba správné metody spouštění synchronního motoru přímo ovlivňuje životnost a spolehlivost zařízení. Šetrné způsoby, jako je použití měniče frekvence, prodlužují dobu bezporuchového provozu a snižují náklady na údržbu. Naopak spouštění pomocí sběracích kroužků s rezistory nebo pony motoru může způsobit větší mechanické a elektrické namáhání, což zkracuje životnost motoru. Proto je vhodné zvolit metodu spouštění podle typu zátěže a provozních podmínek.
- Vinutí tlumiče – pomáhá udržet stabilní otáčky při rozběhu a zabraňuje skluzu rotoru.
- Pony motor – malý motor uvede synchronní motor do blízkosti synchronní rychlosti.
- Měnič s proměnnou frekvencí – umožňuje plynulé a přesné řízení otáček.
- Sběrací kroužky s rezistory – omezují proud při rozběhu a pomáhají synchronizovat rotor.
- Snížení zátěže – snižuje odpor při startu, například odlehčením mechanické části.
Tip: Častou chybou je nevhodný výběr spouštěcí metody, který vede k nadměrnému opotřebení vinutí tlumiče a zkrácení životnosti synchronního motoru. Pro aplikace s častými rozběhy doporučuji používání měničů frekvence. Pro koho se to hodí: průmyslové provozy vyžadující přesné řízení otáček. Pro koho NE: jednoduché a nárazové použití s nízkou frekvencí startů, kde stačí tradiční metody.
Jak synchronní elektromotor udržuje synchronní otáčky a řídí účiník
Synchronní elektromotor udržuje stabilní otáčky přesně synchronní s frekvencí napájecího zdroje díky magnetickému zablokování rotoru na točivém magnetickém poli statoru. Synchronní rychlost (N_S) se vypočítá podle vzorce N_S = 60 × f / p, kde f je frekvence napájení v Hz a p počet pólových dvojic. Tento princip eliminuje skluz, který je běžný u asynchronních motorů, a zajišťuje konstantní otáčky nezávislé na zatížení. Taková přesnost je zásadní pro aplikace vyžadující stabilní rychlost a přesné řízení výkonu.
Jak synchronní motor udržuje synchronní otáčky
Rotor synchronního motoru je buzen stejnosměrným proudem, čímž se stává elektromagnetem, který se „zablokuje“ na rotujícím točivém poli statoru vytvářeném třífázovým střídavým proudem ve statoru. Toto magnetické zablokování zabraňuje skluzu a rotor se otáčí přesně synchronní rychlostí. Synchronní rychlost je přímo úměrná frekvenci napájecího proudu a nepřekračuje ji, což odlišuje synchronní motor od asynchronního, kde rotor zaostává za magnetickým polem statoru.
Řízení účiníku pomocí buzení rotoru
Účiník synchronního motoru se reguluje změnou stejnosměrného proudu v buzení rotoru. Zvýšením buzení se zvětší magnetický tok rotoru, což umožňuje provoz s předstihem účiníku (kapacitní), snížením buzení se účiník zpožďuje (induktivní). Tato metoda umožňuje řízení účiníku v rozsahu od přibližně 0,8 induktivního až po 0,8 kapacitního bez potřeby externích kompenzačních zařízení. Díky tomu synchronní elektromotor zvyšuje energetickou efektivitu a umožňuje přesné přizpůsobení elektrických parametrů aktuálním provozním podmínkám.
Tip: Častou chybou je nedostatečné nastavení buzení rotoru, které vede k provozu motoru s nevhodným účiníkem a zvýšenými ztrátami. Proto je nutné správně dimenzovat a regulovat buzení podle zatížení.
Synchronní motory jsou vhodné pro průmyslové aplikace vyžadující přesnou rychlost a řízení účiníku, například v elektrárnách nebo výrobních linkách. Naopak nejsou ideální pro aplikace s častými rozběhy a zastaveními bez vhodného spouštěcího zařízení, protože nejsou samospouštěcí a vyžadují speciální metody uvedení do chodu.
Porovnání synchronních a asynchronních elektromotorů
Synchronní a asynchronní elektromotory se liší zásadně v principu činnosti i konstrukci, což ovlivňuje jejich využití a výkonové parametry. Synchronní motor se otáčí přesně synchronní rychlostí točivého magnetického pole, zatímco asynchronní motor má skluz, tedy rotor se pohybuje pomaleji než magnetické pole statoru.
Princip fungování asynchronního motoru
Asynchronní motor pracuje na principu indukce, kdy točivé magnetické pole statoru vytváří v rotoru elektromotorickou sílu, která způsobí jeho otáčení s určitým skluzem. Tento skluz je definován vzorcem Skluz (%) = ((N_S – N) / N_S) × 100, kde N_S je synchronní rychlost a N je skutečná rychlost rotoru. Skluz je nezbytný pro vznik točivého momentu, avšak zároveň snižuje účinnost motoru.
Tabulka základních rozdílů synchronního a asynchronního motoru
| Parametr | Synchronní motor | Asynchronní motor |
|---|---|---|
| Skluz | Žádný (otáčí se synchronně) | Existuje (rotor pomalejší) |
| Řízení otáček | Přes měnič frekvence | Omezené, závislé na skluzu |
| Účinnost | Vyšší, možnost řízení účiníku | Nižší, jednoduchá konstrukce |
| Podíl na trhu | Menší, specializované aplikace | Přibližně 75 % světové produkce |
Synchronní elektromotor umožňuje přesné řízení otáček i účiníku, což jej předurčuje pro aplikace vyžadující stabilní výkon. Naopak asynchronní motor je vhodný tam, kde postačuje jednoduchost a nižší pořizovací náklady.
Typy spouštění synchronních elektromotorů a jejich princip
Synchronní motory vyžadují speciální způsoby spouštění, protože rotor musí dosáhnout synchronní rychlosti. Mezi nejčastější metody patří připojení rotoru k vnějšímu zdroji přes vinutí rotoru, použití vinutí tlumiče pro rozběh jako asynchronní motor a následné přechody do synchronního chodu, nebo spuštění pomocí měniče frekvence, který umožňuje plynulé zvýšení otáček až na synchronní rychlost.
Řízení účiníku a točivé magnetické pole
Synchronní elektromotor umožňuje aktivní řízení účiníku díky synchronnímu vztahu rotoru a statoru, což zvyšuje efektivitu celého pohonu. Točivé magnetické pole statoru vytváří v rotoru synchronní magnetické pole, které zajišťuje stabilní otáčky bez skluzu, což je klíčové pro přesné průmyslové aplikace.
Časté dotazy a odpovědi k synchronním elektromotorům
Otázka: Jak se vypočítá synchronní rychlost synchronního elektromotoru?
Synchronní rychlost N_S v otáčkách za minutu vypočítáte podle vzorce N_S = 60 × f / p, kde f je frekvence napájení v Hz a p počet pólových dvojic rotoru. Tento princip činnosti motoru je základem pro určení přesné otáčkové rychlosti.
Otázka: Proč synchronní elektromotor potřebuje speciální způsob spouštění?
Synchronní motor není samospouštěcí, protože rotor musí dosáhnout synchronní rychlosti točivého magnetického pole statoru. Proto se používají způsoby spouštění motoru jako vinutí tlumiče nebo měnič frekvence, aby rotor mohl být bezpečně roztočen.
Otázka: Jaké jsou hlavní způsoby spouštění synchronního elektromotoru?
Mezi typy spouštění synchronních elektromotorů patří vinutí tlumiče, pony motor, měnič s proměnnou frekvencí, sběrací kroužky s rezistory a snížení zátěže při startu. Každá metoda umožňuje řízení otáček a plynulý rozběh.
Otázka: Co je vinutí tlumiče u synchronního motoru?
Vinutí tlumiče tvoří měděné tyče na rotoru, které umožňují motoru rozběhnout se jako asynchronní motor, dokud rotor nedosáhne synchronní rychlosti, kdy se zapne buzení DC proudu.
Otázka: Jak funguje řízení účiníku u synchronního motoru?
Řízení účiníku probíhá změnou stejnosměrného proudu v rotoru, což umožňuje provoz s předstihem, zpožděním nebo jednotným účiníkem. To zlepšuje energetickou účinnost a kvalitu napájení.
Otázka: Jaký je rozdíl mezi synchronním a asynchronním motorem?
Synchronní motor dosahuje přesné otáčky synchronní s magnetickým polem, zatímco asynchronní motor má skluz – rozdíl mezi otáčkami rotoru a polem. Synchronní motory umožňují řízení účiníku a mají vyšší účinnost.
Otázka: Co znamená skluz u asynchronního motoru?
Skluz je procentuální rozdíl mezi synchronní rychlostí a skutečnými otáčkami rotoru, vypočítaný vzorcem Skluz (%) = ((N_S – N) / N_S) × 100. Synchronní motor skluz nemá, což zaručuje stálé otáčky.
Otázka: Jak měnič s proměnnou frekvencí pomáhá při spouštění synchronního motoru?
Měnič mění frekvenci napájení od 0 Hz k nominální hodnotě, čímž umožňuje plynulý rozběh synchronního motoru bez mechanických startérů, čímž šetří motor před nárazovými proudy.
Otázka: Jaký vliv má způsob spouštění na životnost synchronního motoru?
Použití moderních metod spouštění, například měničů frekvence, může prodloužit životnost motoru až o 20 % díky snížení mechanického a elektrického namáhání při startu.
Otázka: K čemu slouží pony motor u synchronního elektromotoru?
Pony motor je malý pomocný motor, který uvede rotor synchronního motoru do synchronní rychlosti před zapnutím stejnosměrného buzení, čímž se zajišťuje hladký přechod do provozu.
Otázka: Jaké jsou typy excitačních metod u synchronních motorů?
Excitace může být realizována vinutým polem s DC buzením, permanentními magnety, reluktančními nebo hysterezními principy, každá metoda má odlišné konstrukční a provozní vlastnosti.
Otázka: Jaké jsou praktické aplikace synchronních motorů s permanentními magnety?
Tyto motory se využívají v elektromobilech, servopohonů, robotech a domácích spotřebičích, protože nabízejí vysokou účinnost a přesné řízení bez potřeby sběracích kroužků.
Otázka: Jak synchronní motor dosahuje synchronní otáčky bez skluzu?
Rotor je magneticky „uzamčen“ na točivém magnetickém poli statoru díky stejnosměrnému buzení, což eliminuje skluz a umožňuje přesné a stabilní otáčky.
Otázka: Jak se diagnostikuje stav synchronního elektromotoru během provozu?
Diagnostika zahrnuje měření teploty, sledování vibrací, kontrolu izolačního odporu a analýzu elektrických parametrů, čímž lze včas odhalit poruchy a zajistit správné řízení účiníku.
Otázka: Jaký je princip fungování a techniky spouštění synchronních motorů?
Synchronní motor pracuje na principu vzniku točivého magnetického pole statoru a rotoru buzeného DC proudem; spouštění vyžaduje metody umožňující dosažení synchronní rychlosti, například pomocí vinutí tlumiče nebo měničů frekvence.